


Het kiezen van een servomotorsysteem voor een machineontwerp begint met het begrijpen van de componenten waaruit de servomotor of het servoaandrijfsysteem bestaat. Servosystemen zijn gesloten lussystemen die worden gebruikt om bepaalde gewenste bewegingen te besturen. Ze bevatten een feedbackapparaat dat constante informatie levert tussen de motor en de bestuurder om de positie, snelheid en koppel van het aangedreven mechanisme nauwkeurig te regelen.
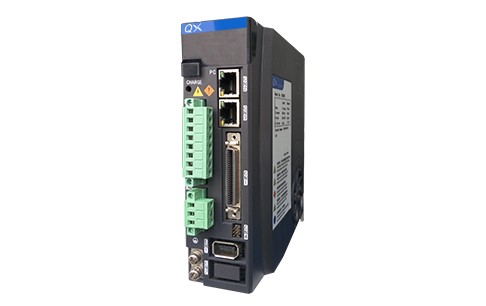
QXR Hoogwaardige DDR-motorservodriver
Servo-ontwerpen zijn doorgaans zeer dynamische systemen waarbij een belasting wordt aangedreven om snel te accelereren en te vertragen. Ze werken in vier kwadranten, wat betekent dat ze koppel en snelheid kunnen regelen, zowel positief als negatief.
Servogestuurde selectie vereist een systematische oplossing. Met andere woorden, een holistische benadering die rekening houdt met algemene mechanische, elektrische en programmeerparameters. Het systeem omvat het bepalen van mechanische belastingen, bewegingscurven (inclusief positioneringsvereisten), servomotorkarakteristieken en de omgeving waarin de motor en andere componenten zich bevinden; Met name wanneer de motor met een vrijwel constant toerental draait, heeft dit een impact op afgewerkte producten, materialen en/of het proces zelf.
Mechanische belasting en bewegingscurveparameters
Laten we beginnen met te begrijpen wat mechanische belasting en bewegingsvereisten betekenen. Fundamentele Newtoniaanse fysica stelt dat kracht (of koppel in de draairichting) evenredig is met massa (rotatietraagheid) maal versnelling, ongeacht of de versnelling positief of negatief is. In de context van motion design heeft de machinebouw zijn eigen kwaliteit en de kwaliteit van de last die hij draagt.
Daarom is het belangrijk om de mechanische onderdelen te bepalen - vooral de bewegingskwaliteit en de gewenste bewegingscurve. Methoden voor het omzetten van roterende beweging in lineaire beweging lopen sterk uiteen en worden beïnvloed door factoren zoals nauwkeurigheid, belasting, bewegingsdynamiek en omgeving.
Zodra het gebruikte mechanisme wordt begrepen, is het begrijpen van de bewegingsdynamiek belangrijk om de beste servomotorische oplossing te bepalen. De bewegingscurve omvat niet alleen de beweging van het ene punt naar het andere, maar ook de functies die in die beweging kunnen worden gebruikt, zoals de stuwkracht die gepaard gaat met het bewerken van de onderdelen. Versnelling, gelijkmatigheid en vertraging, evenals verblijfs- en pauzetijden, zijn allemaal opgenomen in de algehele bewegingscurve van het systeem. Indexerende bewegingen kunnen een eenvoudige driehoekige beweging zijn, een variabele trapeziumvorm of 1/3-1/3-1/3 (de meest efficiënte beweging geassocieerd met RMS-koppel).
Selectie- en selectietool voor servosysteem
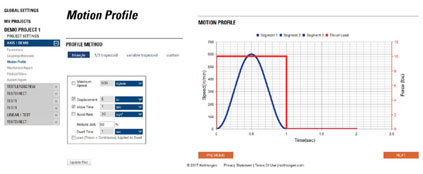
Veel leveranciers bieden selectie- en selectiehulpmiddelen om gebruikers te helpen bij het bouwen van bewegingsprofielen op basis van de bewegingsvereisten van hun toepassingen. De meeste softwaretools, zoals het Motioneering-platform van Kollmorgen, bieden een verscheidenheid aan bewegingsbeschrijvingen om u te helpen bij het berekenen van versnelling, bewegingstijd, afstand, snelheid en verblijftijd. Afbeelding 1 toont de basiscurve 1/3-1/3-1/3, met een versnelling van 50 procent om de versnelling af te vlakken. In dit voorbeeld hebben we ervoor gekozen om 20 cm in 1 seconde te bewegen en 50 procent versnelling en een verblijftijd van 2 seconden te gebruiken. Het systeem berekent beweging in termen van 1/3 versnellingstijd, 1/3 constante snelheid en 1/3 vertraging. De maximale snelheid berekend door het gereedschap is 720in/min. U kunt de omtrek van de "S"-curve zien (gebaseerd op 50 procent versnelling). Bovendien is voor deze beweging te zien dat er een stuwkracht (rode lijn) wordt uitgeoefend op het transversale deel van de beweging -- deze bewegingscurve wordt waarschijnlijk machinaal bewerkt. Dwell time kan ook worden gezien als 3 seconden. Het verblijfsgedeelte is belangrijk omdat alle parameters die aan deze curve zijn gekoppeld, worden gebruikt om het RMS-koppel te berekenen, wat een maatstaf is die we gebruiken om de juiste motor te selecteren. Naast bewegingscurven is het ook belangrijk om de werkelijke positioneringsvereisten van belastingen te begrijpen in termen van resolutie, nauwkeurigheid en herhaalbaarheid. Dit wordt rechtstreeks beïnvloed door de selectie van feedbackapparaten en (nog belangrijker) door het lege momentum van mechanische fittingen in de vorm van speling en flexibiliteit.
Tenzij het ontwerp een motoroplossing met directe aandrijving kan gebruiken, zal het een soort mechanische overbrenging bevatten. Roterende lineaire krachtoverbrenging (waarbij de output van een roterende motor wordt omgezet in asbeweging) kan worden bewerkstelligd door katrolaandrijving of door op schroeven gebaseerde mechanismen, zoals kogelomloopspindels. De roterende aandrijving omvat een tandwielkast of riemaandrijving, zodat poelies van verschillende afmetingen als retarders kunnen worden gebruikt. In sommige toepassingen dragen de onderdelen die worden verplaatst aanzienlijk bij aan de totale bewegingsmassa. Een speciaal geval is de massa van een machine-as die moet worden verplaatst om te veranderen -- zoals bij de distributie of verwerking van een robotsysteem. De totale belastingvariatie kan een factor zijn bij het afstellen van de servoaandrijving.
Componenten in beweging moeten hun traagheid optellen en terugkaatsen naar de motoras. Naast traagheid moeten externe krachten, wrijving en inefficiëntie worden overwogen.
Milieuoverwegingen bij het ontwerpen van servo's
Het is nog niet gedaan. Bij het bepalen van het servoontwerp kunnen alleen bepaalde beschikbare mechanismen economisch en efficiënt de vereiste beweging, draagkracht en nauwkeurigheid leveren. Een overweging die vaak over het hoofd wordt gezien, is de omgeving waarin het servosysteem werkt. De meeste servomotoren zijn geschikt voor gebruik bij 40C - een zeer warme omgeving, maar typerend voor veel fabrieks- en industriële omgevingen.
De hittebestendigheid van de aandrijfelektronica is niet erg hoog, en aangezien ze ook een nominale waarde van 40 ° C hebben, is het een uitdaging om de omgevingstemperatuur te beheersen waar ze werken. Gewoonlijk is geforceerde koeling in de schakelkast vereist om de juiste omgevingscondities (temperatuur en vochtigheid) te behouden. Daarom moet rekening worden gehouden met de locatie van de motor en de driver. Uiteraard kan de motor direct in het apparaat worden ingebouwd of geïntegreerd om het lastdragende mechanisme aan te drijven. De omvormer in een gecentraliseerde oplossing bevindt zich daarentegen in een schakelkast -- deze moet meestal worden gekoeld.
Fabrikanten definiëren gedeeltelijke motorprestaties volgens de omgevingsomstandigheden waaronder de motor werkt. Zoals hierboven opgemerkt, gaan veel ontwerpers ervan uit dat de motor geschikt is voor een omgevingstemperatuur van 40 graden C, maar af en toe wordt een motorspecificatie van 25 graden C verstrekt. Daarom moet bij het herzien van specificaties aandacht worden besteed aan de gepubliceerde referentiewaarden. Als de omgevingstemperatuur van de machine de nominale omgevingstemperatuur overschrijdt, zal de motor het nominale vermogen niet bereiken.
Andere omgevingsomstandigheden kunnen motorlakken en afdichtingen en andere mechanische subcomponenten aantasten. Stof, vuil, vocht, sproeispoelen, hygiëne-eisen, explosieve omgevingen, vacuümomgevingen en straling vereisen allemaal een speciale servomotor met fysieke kenmerken die zijn afgestemd op de huidige ruwe omgeving.
Selectie proces
Bij het bepalen van de vereiste samenstelling van het motor-/aandrijfsysteem is een groot deel van de vroege selectie-inspanning mechanisch en omgevingstechnisch. Wanneer de gebruiker nu het eindproduct selecteert, moet rekening worden gehouden met de resterende systeemcomponenten die het systeem bevat. Mechanische en omgevingsfactoren zullen feedbackelementen, bedrading en de uiteindelijke keuze van de besturingsarchitectuur blijven beïnvloeden.
Terugkoppelingsoverwegingen en servomotorkarakteristieken
Servosystemen hebben per definitie feedbackapparaten die tijdens bedrijf snelheid, positie en andere systeemparameters meten. Fabrikanten hebben misschien beperkte opties, maar het is belangrijk om zorgvuldig rekening te houden met specifieke toepassingsparameters, waaronder impactbelasting en positioneringsnauwkeurigheid, evenals herhaalbaarheid. Roterende transformatoren presteren vaak uitstekend in ruwe omgevingen, vooral bij hogere impactbelastingen. Een roterende transformator is een roterende transformator die bestaat uit een wikkelspoel met om de kern stator- en rotordelen. Deze constructie zorgt voor werking bij hogere temperaturen en een grotere tolerantie voor hoge schokbelastingen dan encoders die glazen schijfelementen kunnen bevatten.
Sinusvormige encoders kunnen een hoge resolutie bieden, tot 24 bits en meer, voor een optimale positioneringsnauwkeurigheid. Sommige hybride encoders bieden de robuustheid van een roterende transformator met een betere resolutie. Deze slimme encoders zijn gebaseerd op roterende transformatoren met elektronische componenten die sinus- en cosinussignalen interpreteren en omzetten in een digitaal signaal met hoge resolutie dat wordt doorgegeven aan een servodriver voor gebruik in snelheids- en positiefeedback.
Momenteel bieden de nieuwste encoders een verscheidenheid aan communicatieprotocollen (EnDAT, BiSS en DSL) en bieden ze een hoge resolutie en weinig ruis om optimale feedbacksignalen naar servodrivers en controllers te bereiken.
Een andere feedbackkeuze die afhangt van de toepassingsvereisten, is of u absolute of incrementele feedback wilt. In een roterend systeem kunt u tellen vanaf 0 zodra u een rotatie van 360 graden hebt voltooid met behulp van een enkele omwenteling van de apparatuur. De multiturn absolute encoder laat het systeem zijn positie kennen, niet alleen de positie van de motor in een 360 graden rotatie, maar ook het aantal omwentelingen dat het in elke richting heeft voltooid. Hij weet dus precies waar hij is. Het is belangrijk om dit te weten en waar de gereedschappen en andere assen zich bevinden. Eenvoudige incrementele encoders daarentegen kunnen de positie bepalen in een enkele omwenteling, maar alleen nadat ze nul hebben gevonden in de opstartcyclus. Als gevolg hiervan weet de gebruiker niet hoeveel cycli zijn voltooid of zelfs de absolute positie
in een 360 graden rotatie wanneer ingeschakeld.
Naast de servomotor en de servodriver zelf is ook de daadwerkelijke verbinding tussen beide van belang. Kabelflexibiliteit (gedefinieerd door de toegestane buigradius) is een belangrijke overweging, vooral wanneer de kabel met de as meebeweegt.
De kabellengte kan beperkt zijn door het type encoder in kwestie. Kabelparameters zoals impedantie en spanningsval, gecombineerd met de signaalsterkte van de encoder, zijn de belangrijkste factoren bij het overwegen van de lengte. Sommige van de nieuwere apparaten die op de markt worden aangeboden, verzenden seriële informatie naar stuurprogramma's (zoals DSL, EnDat en BiSS) met zeer hoge transmissiesnelheden, die worden beïnvloed door de lengte, met name de impedantie en de signaal-ruisverhouding. Zelfs de connector speelt een rol in de "feedback"-lus, aangezien de connector de verschillende signalen moet verwerken die door deze apparaten worden gegenereerd. Een andere kabellengtefactor die verband houdt met het motorvermogen houdt verband met de hoge schakelfrequenties van de hedendaagse PWM-drivers. Er is ruis in het netsnoer van de motor. Wanneer de kabel langer wordt en de helft van de frequentiegolflengte op de kabel nadert, wordt er een antenne gevormd. De antenne zal informatie verzenden of ontvangen (in dit geval genereert het ruis) die niet aanwezig zou moeten zijn in een hoogwaardig systeem.
Laatste parameter: motion control en netwerk -- gecentraliseerd versus gedecentraliseerd
Een laatste overweging die duplicatie van het algehele ontwerpproces kan veroorzaken (en andere gespecificeerde componenten van het ontwerp kan veranderen) is de systeemarchitectuur. De ingenieur moet zich afvragen: moet ik me concentreren op een gecentraliseerd besturingssysteem met stuurprogramma's, controllers en ondersteunende elektronica verpakt in een gecentraliseerde kast, of is het winstgevender en kosteneffectiever om de stuurprogramma's over de machine te verdelen (een gedistribueerde systeembenadering)? Een machine met meerdere assen, die verspreid kunnen zijn over de machine, zou een ideale kandidaat zijn voor een gedistribueerde oplossing. Deze methode kan de kabelvereisten aanzienlijk verminderen en kosten besparen die gepaard gaan met de bedrading van lange kabels en de kabelsleuven en -steunen die bij deze kabels horen. Bovendien vermindert het verplaatsen van de bestuurder uit de machine de grootte van de kast die nodig is om de besturings- en ondersteuningselektronische componenten te huisvesten, wat opnieuw leidt tot lagere kosten en koelingsvereisten binnen de kast. Aan de andere kant zullen machines die compact zijn en minder assen hebben niet gebaat zijn bij een traditionele
gecentraliseerde aanpak.
gevolgtrekking
Er zijn veel dingen waarmee rekening moet worden gehouden bij het selecteren van een servosysteem voor een toepassing, waarvan er vele in dit artikel zijn beschreven. Een andere keuze die de selectie van componenten beïnvloedt, bestuurt het systeem. Het besturingstype wordt meestal in een vroeg stadium van discussies over machineontwerp gespecificeerd en is afhankelijk van verschillende factoren, terwijl de besturingskeuze meestal de keuze van veldbuscommunicatiestandaarden bepaalt.