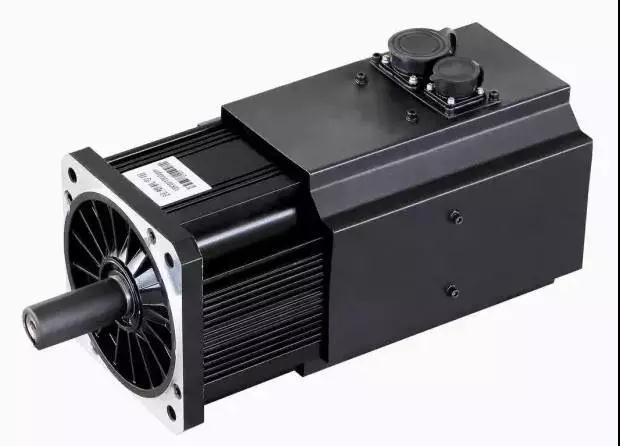
1. Hoe de servomotor en stappenmotor correct kiezen?
Antwoord: Hangt voornamelijk af van de specifieke toepassingssituatie, eenvoudig te bepalen: de aard van de belasting (zoals horizontale of verticale belasting, enz.), koppel, traagheid, snelheid, nauwkeurigheid, acceleratie- en vertragingsvereisten, bovenste controlevereisten (zoals poortinterface en communicatievereisten), is de belangrijkste besturingsmodus positie-, koppel- of snelheidsmodus. Voeding is gelijkstroom- of wisselstroomvoeding, of batterijvoeding, spanningsbereik. Op basis hiervan kan het model van de motor en de bijpassende aandrijving of besturing worden bepaald.
2. Stappenmotor of servomotorsysteem?
Antwoord: Welk type motor moet worden geselecteerd op basis van de specifieke toepassing, elk heeft zijn eigen kenmerken.
3. Hoe de stappenmotordriver te gebruiken?
A: Gebruik, afhankelijk van de stroom van de motor, een driver die groter is dan of gelijk is aan deze stroom. Als lage trillingen of hoge precisie vereist zijn, kunnen onderverdelingsactuatoren worden gebruikt. Gebruik voor een motor met een groot koppel zoveel mogelijk een hoogspanningsaandrijving om goede prestaties bij hoge snelheden te verkrijgen.
4.2 Wat is het verschil tussen fase- en 5-fase-stappenmotor en hoe deze te kiezen?
A: De 2-fasemotor heeft lage kosten, maar de trilling is groot bij lage snelheid en het koppel daalt snel bij hoge snelheid. De 5-fasemotor heeft minder trillingen en goede prestaties bij hoge snelheden, wat 30~50 procent hoger is dan de snelheid van de 2-fasemotor. Het kan in sommige gevallen de servomotor vervangen.
5. Wanneer moet u een DC-servosysteem kiezen en wat is het verschil tussen het en een AC-servo?
A: DC-servomotoren zijn onderverdeeld in borstelloze en borstelloze motoren.
Borstelmotor heeft lage kosten, eenvoudige structuur, groot startkoppel, breed snelheidsbereik, eenvoudige bediening, onderhoud nodig, maar handig onderhoud (koolborstel), elektromagnetische interferentie, milieueisen. Daarom kan het worden gebruikt in kostengevoelige industriële en civiele toepassingen.
Borstelloze motor is klein van formaat, licht in gewicht, groot in output, snel in respons, hoog in snelheid, klein in inertie, soepel in rotatie en stabiel in koppel. De besturing is complex, eenvoudig intelligent te realiseren, de elektronische commutatiemodus is flexibel, kan blokgolfcommutatie of sinusgolfcommutatie zijn. Motor onderhoudsvrij, hoog rendement, lage bedrijfstemperatuur, elektromagnetische straling is erg klein, lange levensduur, kan in verschillende omgevingen worden gebruikt.
Ac-servomotor is ook een borstelloze motor, verdeeld in synchrone en asynchrone motor, de huidige motion control wordt over het algemeen gebruikt als synchrone motor, het vermogensbereik is groot, kan veel kracht leveren. Grote traagheid, lage maximale rotatiesnelheid en met de toename van het vermogen nam snel af. Daarom is het geschikt voor de toepassing van een lage snelheid en een soepele werking.
6. Waar moet op worden gelet bij het gebruik van de motor?
A: De volgende controles moeten worden uitgevoerd voordat de stroom wordt ingeschakeld en in gebruik wordt genomen:
1) Of de voedingsspanning geschikt is (overspanning veroorzaakt waarschijnlijk schade aan de drivermodule); Voor de DC-ingang mag plus/- polariteit niet verkeerd zijn, ongeacht of het motormodel of de huidige ingestelde waarde op de omvormercontroller geschikt is (niet te groot in het begin);
2) De besturingssignaallijn is betrouwbaar, het is het beste om rekening te houden met het afschermingsprobleem op de industriële locatie (zoals het gebruik van twisted pair);
3) Sluit in het begin niet alle draden aan die moeten worden aangesloten, sluit alleen het meest elementaire systeem aan en sluit geleidelijk aan nadat het goed werkt.
4) Zorg ervoor dat u de aardingsmethode kent, of gebruik een zwevende luchtaansluiting.
5) Controleer binnen een half uur na het begin van de werking nauwkeurig de toestand van de motor, bijvoorbeeld of de beweging normaal is, het geluid en de temperatuurstijging, en stop de machine onmiddellijk voor aanpassing als er een probleem wordt gevonden.
7. Wanneer de stappenmotor start en loopt, beweegt hij soms niet of beweegt hij op zijn plaats, en soms verliest hij de pas als hij loopt. Wat is het probleem?
Over het algemeen moeten de volgende aspecten worden overwogen voor inspectie:
1) Of het motorkoppel groot genoeg is om de belasting aan te drijven, dus we raden gebruikers over het algemeen aan om de motor te kiezen met een koppel dat 50 procent ~ 100 procent groter is dan de werkelijke behoefte bij het selecteren van het type, omdat de stappenmotor niet over de belasting, zelfs als het onmiddellijk is, zal het verlies van stap, ernstige stop of onregelmatige herhaalde beweging op zijn plaats veroorzaken.
2) Whether the current of the input stepping pulse from the upper controller is large enough (generally >10mA) om de optische koppeling stabiel te laten lopen en of de ingangsfrequentie te hoog is om deze te ontvangen. Als het uitvoercircuit van de bovenste controller een CMOS-circuit is, moet ook het CMOS-invoerstuurprogramma worden geselecteerd. Wechat-technologietraining is uw aandacht waard.
3) Of de startfrequentie nu te hoog is, of het acceleratieproces is ingesteld in de startprocedure, het is het beste om te accelereren van de gespecificeerde startfrequentie van de motor naar de ingestelde frequentie, zelfs als de acceleratietijd erg kort is, anders is het kan onstabiel zijn, of zelfs in de inactieve toestand.
4) Als de motor niet goed is vastgezet, komt deze toestand soms voor, wat normaal is. Omdat het in feite een sterke resonantie van de motor veroorzaakt en leidt tot de uit-stap-toestand. De motor moet vastgezet worden.
5) Voor 5-fasemotor, als de faseverbinding verkeerd is, zal de motor niet werken.
8. Ik wil de servomotor rechtstreeks via communicatie aansturen. Is dat mogelijk?
Ja, maar ook handiger, alleen de snelheid van het probleem, want de reactiesnelheid is niet al te hoge eisen van de applicatie. Als besturingsparameters met snelle respons vereist zijn, is het het beste om een servo-bewegingsbesturingskaart te gebruiken, meestal heeft deze een DSP en een logische verwerkingsschakeling met hoge snelheid, om bewegingsbesturing met hoge snelheid en hoge precisie te bereiken. Zoals S-versnelling, meerassige interpolatie, etc.
9. Hoe zit het met schakelende voeding voor stepper- en DC-motorsystemen?
Over het algemeen is het het beste om dit niet te doen, vooral voor motoren met een groot koppel, tenzij de schakelende voeding meer dan tweemaal het vereiste vermogen is. Omdat, wanneer de motor werkt, het een grote inductieve belasting is, die een onmiddellijke hoge spanning zal vormen aan de voedingszijde. De overbelastingsprestaties van de schakelende voeding zijn niet goed, zullen worden beschermd en de nauwkeurige spanningsregelingsprestaties zijn niet nodig, wat soms schade aan de schakelende voeding en de driver kan veroorzaken. Een DC-voeding die kan worden gewijzigd met een conventionele ring- of R-type transformator.
10. Kun je de stappenmotor aansturen met een gelijkspanning van ±10V of 4~20mA?
Ja, maar er is een andere conversiemodule vereist.
11. Er is een servomotor met encoderterugkoppeling. Kan het worden bestuurd door een servoaandrijving met alleen een snelheidsmeetpoort?
Ja, het moet worden uitgerust met een encoder naar de signaalmodule van de snelheidsmeter.
12. Kan het codeplaatje van de servomotor worden gedemonteerd?
Het is verboden om te demonteren, omdat de kwartschip in de codeplaat gemakkelijk te breken is en na het binnendringen van stof de levensduur en nauwkeurigheid niet kan worden gegarandeerd en is professioneel onderhoud vereist.
13. Kunnen stappen- en servomotoren worden gedemonteerd voor onderhoud of modificatie?
Nee, dat kunt u het beste aan de fabrikant overlaten. Na demontage is het moeilijk terug te plaatsen zonder professionele apparatuur. De opening tussen de stator van de motor kan niet worden gegarandeerd. De prestaties van magnetisch staalmateriaal worden vernietigd en veroorzaken zelfs magnetisch verlies, het motorkoppel neemt sterk af.
14. Kan de servocontroller de verandering van externe belasting waarnemen?
Stop, keer terug of behoud een bepaalde stuwkracht om op te volgen wanneer de ingestelde weerstand wordt ondervonden.
15. Kan ik een binnenlandse aandrijving of motor gebruiken met een buitenlandse motor of aandrijving van hoge kwaliteit?
In principe is het mogelijk, maar het kan alleen worden gebruikt nadat de technische parameters van de motor duidelijk zijn gemaakt, anders zal het het verschuldigde effect aanzienlijk verminderen en zelfs de werking en levensduur op de lange termijn beïnvloeden. Het is het beste om de leverancier te raadplegen alvorens te beslissen.
16. Is het veilig om de motor aan te drijven met een DC-voedingsspanning die hoger is dan de nominale spanning?
Normaal gesproken is dit geen probleem, zolang de motor binnen de ingestelde toerental- en stroomgrenzen draait. Omdat het motortoerental evenredig is met de lijnspanning van de motor, zal de selectie van een bepaalde voedingsspanning geen overtoerental veroorzaken, maar de bestuurder en andere fouten kunnen optreden.
Bovendien is het noodzakelijk om ervoor te zorgen dat de motor voldoet aan de minimale inductantievereisten van de bestuurder, en ook om ervoor te zorgen dat de ingestelde stroomlimiet kleiner is dan of gelijk is aan de nominale stroom van de motor.
Als u de motor in uw ontwerp relatief langzaam (onder de nominale spanning) kunt laten draaien, is dit prima.
LAGERE SPANNING (EN DAAROM EEN LAGERE SNELHEID) RESULTEERT IN MINDER BORSTELLOOPBORSTEL, MINDER BORSTEL/commutatorSLIJTAGE, LAGER STROOMVERBRUIK EN EEN LANGERE MOTORLEVENSDUUR.
Aan de andere kant, als de beperking van de motorgrootte en de prestatie-eisen extra koppel en snelheid vereisen, is overmatige aandrijfmotor ook mogelijk, maar dit zal de levensduur van het product opofferen.
17. Hoe kies ik de juiste voeding voor de toepassing?
Het wordt aanbevolen om een voedingsspanningswaarde te kiezen die 10 procent -50 procent hoger is dan de maximaal vereiste spanning. Dit percentage varieert met Kt, Ke en de spanningsval in het systeem. De huidige waarde van de aandrijving moet voldoende zijn om de voor de toepassing benodigde energie over te dragen. Onthoud dat de waarde van de uitgangsspanning van de bestuurder verschilt van de voedingsspanning, dus de uitgangsstroom van de bestuurder verschilt ook van de ingangsstroom. Om de juiste voedingsstroom te bepalen, berekent u alle stroomvereisten voor de toepassing en telt u daar nog eens 5 procent bij op. De benodigde stroomwaarde kan worden verkregen door te berekenen volgens de formule I=P/V.
Het wordt aanbevolen om een voedingsspanningswaarde te kiezen die 10 procent -50 procent hoger is dan de maximaal vereiste spanning. Dit percentage varieert met Kt, Ke en de spanningsval in het systeem. De huidige waarde van de aandrijving moet voldoende zijn om de voor de toepassing benodigde energie over te dragen. Onthoud dat de waarde van de uitgangsspanning van de bestuurder verschilt van de voedingsspanning, dus de uitgangsstroom van de bestuurder verschilt ook van de ingangsstroom. Om de juiste voedingsstroom te bepalen, berekent u alle stroomvereisten voor de toepassing en telt u daar nog eens 5 procent bij op. De benodigde stroomwaarde kan worden verkregen door te berekenen volgens de formule I=P/V.
18. Welke bedrijfsmodus kan ik kiezen voor de servoaandrijving?
De verschillende modi zijn niet allemaal aanwezig in alle modellen aandrijvingen
19. Hoe zijn de aandrijvingen en systemen geaard?
A. Aard de niet-geïsoleerde poort van de DC-bus of het niet-geïsoleerde signaal niet naar aarde als er geen isolatie is tussen de AC-voeding en de DC-bus van de driver (zoals een transformator). Dit kan schade aan apparatuur en persoonlijk letsel veroorzaken. Omdat de AC GEMEENSCHAPPELIJKE spanning NIET naar de AARDE IS, kan er een hoge spanning zijn TUSSEN DE DC-busaarding en de aarde.
b. In de meeste servosystemen zijn alle gemeenschappelijke aarde en massa aan het signaaluiteinde verbonden. Aardlussen die worden gegenereerd door verschillende manieren om de aarde te verbinden, zijn gevoelig voor ruis en genereren stromingen op verschillende referentiepunten.
c. Om de opdrachtreferentiespanning constant te houden, verbindt u de signaalaarde van de driver met de signaalaarde van de controller. Het zal ook worden aangesloten op de aarde van een externe voeding, die de werking van de controller en de driver zal beïnvloeden (bijv. 5V-voeding van de encoder).
d. Afschermingslaagaarding is moeilijker, er zijn verschillende methoden. De juiste afscherming bevindt zich op het referentiepunt binnen het circuit. Dit punt hangt ervan af of de ruisbron en de ontvanger tegelijkertijd geaard zijn of zweven. Zorg ervoor dat de afscherming op hetzelfde punt geaard is, zodat de aardstroom niet door de afscherming vloeit.
20. Waarom kan het verloopstuk niet exact overeenkomen met de motor op het standaard koppelpunt?
Als rekening wordt gehouden met het maximale continue koppel dat door de motor wordt gegenereerd via het verloopstuk, zullen veel reductieverhoudingen het nominale koppel van het verloopstuk ver overschrijden.
Als we elk verloopstuk zouden ontwerpen om het volledige koppel te evenaren, zouden de interne tandwielen van het verloopstuk te veel combinaties hebben (groot volume en materiaal).
Dit zal de productprijs hoog maken en het product "hoge prestaties, klein volume" -principe schenden.
21. Hoe elektrische cilinder-, glijbaan-, precisieplatformproducten kiezen? Hoe wordt de kostprijs berekend?
De sleutel tot het kiezen van actuatorproducten hangt af van wat voor soort vereisten u heeft voor bewegingsparameters. U kunt de technische voorwaarden, zoals specifieke bewegingsparameters, naar wens bepalen. Deze parameters moeten voldoen aan uw werkelijke behoeften, niet alleen voldoen aan de toepassingsvereisten en ruimte laten, maar ook niet te hoog oplopen, anders kunnen de kosten meerdere malen hoger zijn dan die van standaardproducten. Als bijvoorbeeld {{0}}.1mm nauwkeurigheid voldoende is, kies dan niet de parameter van 0.01mm. Hetzelfde geldt voor andere zaken zoals laadvermogen en snelheid.
Een andere suggestie voor gebruikers is dat als het niet nodig is, de drie belangrijkste parameters van duw- en trekkracht of belasting, snelheid en positioneringsnauwkeurigheid niet tegelijkertijd hoog hoeven te zijn, omdat de actuator een zeer nauwkeurige en hightech elektromechanisch integratieproduct. We moeten ontwerpen en vervaardigen op basis van de mechanische structuur, elektrische prestaties, materiaaleigenschappen, materiaal- en verwerkingsmethoden en andere aspecten van de overweging en selectie van de overeenkomstige componenten van de motor, aandrijfregelaar en feedbackapparaat, evenals verschillende precisieniveaus van de geleiderail, schroef, steun en andere mechanische systemen, om de vereiste algemene bewegingsparameters te bereiken, kunnen worden gezegd dat ze een heel lichaam van het product trekken. Natuurlijk, als u hoge eisen stelt aan producten, kunnen we daar nog steeds aan voldoen, maar de kosten zullen dienovereenkomstig worden verhoogd.