


In de PLCopen-controller is het coördinatensysteem het referentiepunt om de zes vrijheidsgraden (DOF's) te definiëren. Ingenieurs moeten begrijpen hoe verschillende coördinatensystemen op elkaar inwerken en welke frames belangrijk zijn voor begrip.
Het begrijpen van de verschillen tussen coördinatensystemen en hoe ze met elkaar omgaan, is de sleutel tot succesvolle bewegingsbesturing met behulp van groepen. In deel 4 van PLCopen, de wereldwijde standaard voor IEC6111-3 programmeerbare controller motion control, wordt het concept van meerassige gecoördineerde beweging met behulp van groepen geïntroduceerd. Een groep is een verzameling assen die samenwerken volgens een gemeenschappelijk mechanisme om een bewegingspad in drie dimensies te bieden. Voorbeelden zijn portaalsystemen, knikarmrobots, driehoeksrobots of verbindingsmechanismen; Meerdere assen werken samen om multidimensionale beweging van het apparaat te bereiken.
Als onderdeel van de nieuwe functionaliteit is het concept van coördinatensystemen in controllers een belangrijk onderwerp geworden om te begrijpen. Het coördinatensysteem is het referentiepunt dat de zes vrijheidsgraden (DOF's) definieert: X, Y en Z voor Cartesiaanse coördinaten, en de Rx-, Ru- en Rz-hoeken die de mate van rotatie van elke as beschrijven (de zogenaamde Euler-hoeken) .
Elk mechanisme, onderdeel of werkeenheid onder controle heeft zijn eigen coördinatensysteem. Aangezien de PLCopen-controller meerdere groepen kan besturen, die elk aan meerdere onderdelen werken, is het belangrijk dat programmeurs begrijpen hoe verschillende coördinatensystemen op elkaar inwerken.
Elk coördinatensysteem heeft een oorsprong, die wordt gebruikt om het nulpunt in alle coördinaten te definiëren. De richting van elke as wordt bepaald door de rechterhandregel (zie figuur 1). Als de wijsvinger in de positieve richting van X wijst, wijst de uitgestrekte middelvinger (in een rechte hoek ten opzichte van de wijsvinger) in de positieve richting van Y en de uitgestrekte duim wijst in de positieve richting van Z.
De hoekrichting wordt bepaald met behulp van de rechtse spiraalregel (zie figuur 2). De duim wijst in de positieve richting van de as en de vinger buigt rond de as in de positieve draairichting van de as.

Positie van de motor
Ten slotte regelt de controller de positie van de afzonderlijke motoren. Elke as in de groep heeft zijn eigen ascoördinatensysteem (ACS), de rotatiepositie van de motor. Voor de meeste complexe mechanismen, zoals robots met gelede armen, triangulatierobots en verbindingsmechanismen, betekent de positie van een coördinatensysteem met één as niet dat er iets alleen wordt gedaan; Door de coördinatie van deze assen wordt de positie van de machine bepaald met behulp van kinematische berekeningen. Deze berekeningen kunnen worden uitgevoerd in de controller of door een stand-alone robotcontroller.
Het basiscoördinatensysteem voor elke groep is het machinecoördinatensysteem (MCS). De machinefabrikant legt de bron van het machinecoördinatensysteem vast. Voor robots met gelede armen en driehoekige robots bevindt deze zich meestal op de basis van de robot. De controller voert vervolgens kinematische berekeningen uit om het toolboard-coördinatensysteem (TPCS) te bepalen, het eindpunt van de machine zelf. Dit coördinatensysteem zelf is niet nuttig voor de programmeur, maar het kan worden gebruikt om de oorsprong van de gereedschapslocatie te definiëren. Het mes heeft een eigen coördinatensysteem, namelijk het gereedschapscoördinatensysteem (TCS).
Positie commando
Meestal is het gereedschap gecentreerd aan het einde van de machine, dus dit kan zo simpel zijn als een offset in de plus Z-richting van het coördinatensysteem van het gereedschapsbord, en er kan ook een Rz-component nodig zijn om rekening te houden met rotatie. Het gereedschapscoördinatensysteem wordt het meest gebruikt voor langzaam bewegende en leerposities, maar wordt niet vaak gebruikt bij automatische bewegingen. De oorsprong van het gereedschapscoördinatensysteem is het gereedschapsmiddelpunt (TCP), dat het beginpunt is van de opdrachtverplaatsing. Wanneer een verschuiving in het machinecoördinatensysteem wordt aangeroepen, is het het gereedschapsmiddelpunt dat naar die positie beweegt (zie afbeelding 3).

Aangezien elke groep zijn eigen oorsprong van het machinecoördinatensysteem heeft, vereist het verplaatsen van meerdere groepen naar dezelfde positie in de ruimte dat elke groep zijn eigen positie-instructie heeft ten opzichte van de positie van het machinecoördinatensysteem. Als bijvoorbeeld twee pick-uprobots items van dezelfde transportband oppakken en elke pick-up naar dezelfde positie op de transportband beweegt, zijn er verschillende positie-instructies voor het machinecoördinatensysteem vereist.
Om de verplaatsing in soortgelijke gedeelde Ruimten te vereenvoudigen, kan de oorsprong van het machinecoördinatensysteem voor elke groep worden verkregen uit de oorsprong van het wereldcoördinatensysteem (WCS), plus de offset. Elke werkeenheid heeft slechts één bron van het wereldcoördinatensysteem. Wanneer u een enkele groep configureert, moet u een offset definiëren ten opzichte van de oorsprong van het wereldcoördinatensysteem. Hierdoor kunnen meerdere agentschappen een gemeenschappelijk coördinatensysteem gebruiken om de programmering te vereenvoudigen.
Het laatste coördinatensysteem dat moet worden overwogen, is het componentcoördinatensysteem (PCS). Dit coördinatensysteem wordt gebruikt om de positie en oriëntatie van elk object in de wereldruimte te definiëren. De oorsprong van dit coördinatensysteem bevindt zich op het onderdeel en beweegt met het onderdeel mee. Dit is handig bij het bewerken van afzonderlijke onderdelen, zoals in een pick-and-place-toepassing. Andere toepassingen zijn onder meer het volgen van transportbanden, waarbij componenten over een transportband bewegen. In dit geval beweegt het componentcoördinatensysteem relatief ten opzichte van de oorsprong van het wereldcoördinatensysteem en het machinecoördinatensysteem, dus bij het verplaatsen van het gereedschapsmiddelpunt van de machine naar een specifieke positie van het componentcoördinatensysteem moet rekening worden gehouden met de veranderende offset tussen de verschillende coördinatenstelsels (zie figuur 4).
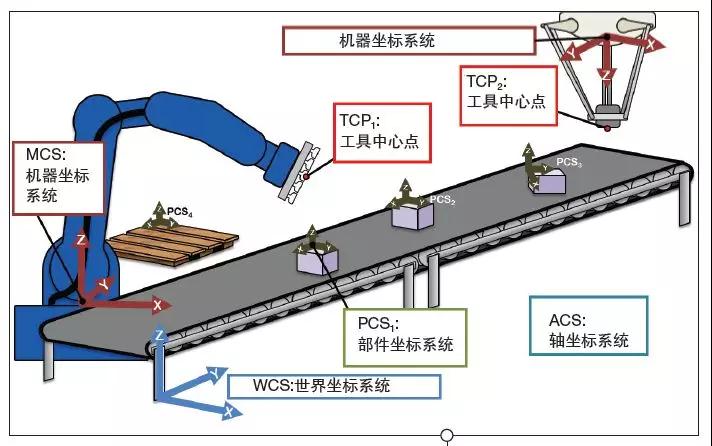
Het begrijpen van de verschillen tussen coördinatensystemen en hoe ze met elkaar omgaan, is de sleutel tot succesvolle bewegingsbesturing met behulp van groepen in de IEC. Verschillende coördinatenstelsels werken samen om de gewenste bewerking uit te voeren.
Voorbeeld van het volgen van een lopende band
In een toepassing voor het volgen van een transportband kan de eerste opdracht zijn om het gereedschapsmiddelpunt in het machinecoördinatensysteem te verplaatsen om het gereedschapsmiddelpunt naar de beginpositie van het volggebied te lokaliseren. De positie en oriëntatie van het onderdeel worden gedefinieerd en de trackingroutine van de zender berekent de offset van het onderdeel ten opzichte van de oorsprong van het coördinatensysteem van de mechanismemachine. Deze offset definieert het componentcoördinatensysteem van het onderdeel en de relatie tussen het machinecoördinatensysteem en de volgfunctie van de transportband. De offset van het componentcoördinatensysteem wordt aangepast terwijl het onderdeel beweegt. De gebruiker definieert vervolgens een verplaatsing in de ruimte van het onderdeelcoördinatensysteem om het onderdeel op te pakken. Aangezien de offset van het componentencoördinatensysteem 6 vrijheidsgraden heeft, kan indien nodig ook het openen van de doos op de transportband worden bereikt. De gebruiker voert vervolgens een verplaatsing uit in de ruimte van het onderdeelcoördinatensysteem om het onderdeel op te pakken.
De gereedschapsoriëntatie wordt automatisch afgestemd op het onderdeel (indien nodig) en de offset tussen de coördinatensystemen houdt rekening met deze factoren. Voor elke pick-up wordt dezelfde positie van het coördinatensysteem van het onderdeel gebruikt en de offset van het coördinatensysteem van het onderdeel verandert alleen wanneer een nieuw onderdeel wordt aangetroffen. Aangezien de volgfunctie van de transportband constant de offset van het componentcoördinatensysteem bijwerkt, wordt het gereedschapsmiddelpunt ook gevolgd langs de positieve richting van de transportband om het probleem met de beweging van de component op te lossen.