


Een lineair motoraanbrengsysteem is niet alleen een lineaire motor met goede prestaties, maar ook een besturingssysteem dat onder veilige en betrouwbare omstandigheden aan technische en economische eisen kan voldoen. Met de ontwikkeling van automatische besturingstechnologie en microcomputertechnologie zijn er steeds meer besturingsmethoden voor lineaire motoren. Het onderzoek naar lineaire motorbesturingstechnologie kan worden onderverdeeld in drie aspecten: één is de traditionele besturingstechnologie, twee is de moderne besturingstechnologie en drie is de intelligente besturingstechnologie.
Traditionele besturingstechnieken zoals PID-feedbackregeling en ontkoppelingsregeling worden veel gebruikt in AC-servosystemen. PID-besturing bevat de informatie uit het verleden, het heden en de toekomst in het proces van dynamische besturing, en de configuratie is bijna optimaal, heeft een sterke robuustheid, is de meest elementaire besturingsmodus in het AC-servomotoraandrijfsysteem. Om het regeleffect te verbeteren wordt vaak gebruik gemaakt van ontkoppelingsregeling en vectorregeling.
Technologie en toepassing van lineaire motoraandrijving
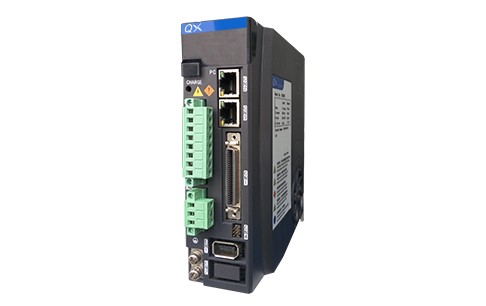
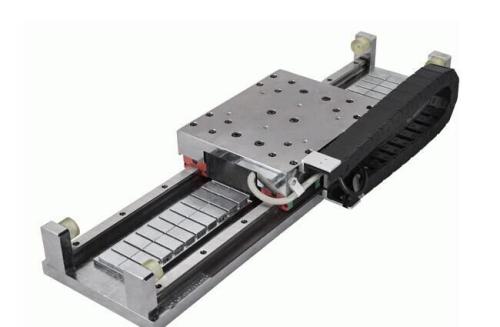
Foto: Zhongweixing QXL producten met directe aandrijving
De traditionele besturingstechnologie is eenvoudig en effectief wanneer het objectmodel vast, ongewijzigd en lineair is en de bedrijfsomstandigheden en de werkomgeving vast zijn. Maar bij high-precision micro-feed high-performance gelegenheden moeten we rekening houden met de verandering van objectstructuur en parameters. Allerlei niet-lineaire invloeden, veranderingen in de werkomgeving en omgevingsinterferentie en andere tijdvariaties en onzekerheidsfactoren, om een bevredigend controle-effect te krijgen. Daarom heeft moderne besturingstechnologie veel aandacht getrokken in het onderzoek naar lineaire servomotorbesturing. Gangbare besturingsmethoden zijn onder meer adaptieve besturing, variabele structuurbesturing in glijdende modus, robuuste besturing en intelligente besturing.
In de afgelopen jaren zijn fuzzy logic-besturing, neurale netwerkbesturing en andere intelligente besturingsmethoden geïntroduceerd in de besturing van het lineaire motoraandrijfsysteem. Op dit moment worden fuzzy logic, neuraal netwerk, PID, H∞-besturing en andere bestaande volwassen besturingsmethoden gecombineerd om van elkaar te leren om betere besturingsprestaties te verkrijgen.
De toepassing van aandrijfbesturingstechnologie van lineaire motor is als volgt:
CNC-systeem voor het draaien van de zuiger
In het toevoersysteem van de werktuigmachine is het grootste verschil tussen de lineaire motoraandrijving en de originele roterende motoraandrijving het annuleren van de mechanische transmissieverbinding van de motor naar de werkbank (sleepplaat), de lengte van de toevoerketting van de werktuigmachine wordt verkort naar nul, dus deze transmissiemodus wordt ook wel "nultransmissie" genoemd. Het is precies vanwege deze "zero-transmissie" -modus, dat de originele rotatiemotor-aandrijfmodus de prestatie-index en voordelen niet kan bereiken. Ten eerste, snelle reactie. Omdat sommige mechanische transmissieonderdelen met een grote responstijdconstante (zoals spindel, enz.) Direct in het systeem worden geëlimineerd, zijn de dynamische responsprestaties van het hele closed-loop-besturingssysteem aanzienlijk verbeterd en is de respons extreem gevoelig en snel . Ten tweede, hoge precisie. Het lineaire aandrijfsysteem heft de transmissieopening en -fout op die worden veroorzaakt door het mechanische mechanisme zoals de schroefspil en vermindert de volgfout die wordt veroorzaakt door de vertraging van het transmissiesysteem tijdens de interpolatiebeweging. De positioneringsnauwkeurigheid van werktuigmachines kan aanzienlijk worden verbeterd door lineaire positiedetectie en feedbackcontrole. Lineair bewegingsmechanisme met behulp van een lineaire motor is met succes toegepast bij het CNC-draaien en slijpen van werkstukken met een speciale sectie vanwege de snelle respons en hoge precisie. Gericht op de niet-cirkelvormige sectiedelen met de grootste output, ontwikkelde het niet-cirkelvormige snijdende onderzoekscentrum van de National University of Defense Technology een hoogfrequente ruis en een grote slag NC-voedingseenheid op basis van een lineaire motor. Bij gebruik voor CNC-zuigerwerktuigmachines is de afmeting van de tafel 600 mm × 320 mm, de slag is 100 mm, de maximale stuwkracht is 160 N en de maximale versnelling kan 13 g bereiken. Aangezien de lineaire motoreenheid en de tafel aan elkaar zijn bevestigd, kan alleen regeling met gesloten lus worden toegepast.
Het schema van het besturingssysteem van dit toestel wordt getoond in de afbeelding.
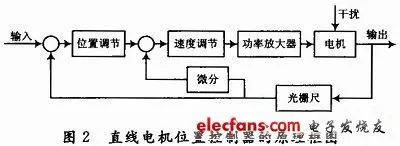
Dit is een systeem met dubbele gesloten lus, waarbij de binnenste lus de snelheidslus is en de buitenste lus de positielus. Rasterliniaal met hoge precisie wordt gebruikt als positiedetectie-element. De positioneringsnauwkeurigheid hangt af van de resolutie van het rooster en de mechanische fout van het systeem kan worden geëlimineerd door de feedback om een hogere nauwkeurigheid te verkrijgen.
Open CNC-systeem met lineaire motor
Het NC-systeem bestaat uit een pc en een open programmeerbare bewegingscontroller. De algemene microcomputer en het Windows-besturingssysteem worden als platform gebruikt. De bewegingscontroller in de vorm van een standaard plug-in op pc wordt gebruikt als de besturingskern om de opening van het NC-systeem te realiseren. Het algemene ontwerpschema van het open CNC-systeem op basis van een lineaire motor wordt getoond in figuur 3.
Het systeem volgt het schema van het plaatsen van een PCI-8132 motion control-kaart in het uitbreidingsslot van de pc, dat bestaat uit een pc, motion control-kaart, servostuurprogramma, lineaire motor, CNC-werkbank enzovoort. Onder hen wordt de CNC-werkbank aangedreven door een lineaire motor, servobesturing en logische machinebesturing worden voltooid door de bewegingscontroller, de bewegingscontroller is programmeerbaar, in de manier van interpretatie van de bewegingssubroutine en uitvoering van het CNC-programma (G-code, enz. ., ondersteuning voor gebruikersuitbreiding). De PCI-8132 is een 2-as motion control-kaart met PCI-interface. Het kan een hoogfrequente puls genereren om de stappenmotor en servomotor aan te drijven, de motorbeweging van twee assen te regelen en de lineaire en circulaire interpolatie te realiseren. Bij CNC-bewerkingen wordt positiefeedback gegeven. PCI-bus verving geleidelijk de ISA-bus in de hedendaagse industriële besturingstechnologie en werd de reguliere busvorm. Het heeft veel voordelen, zoals Plug and Play (Plug and Play), het delen van onderbrekingen, waardoor gebruikers veel gemak bieden, is momenteel de meest geavanceerde , de meest gebruikte bus op de pc.