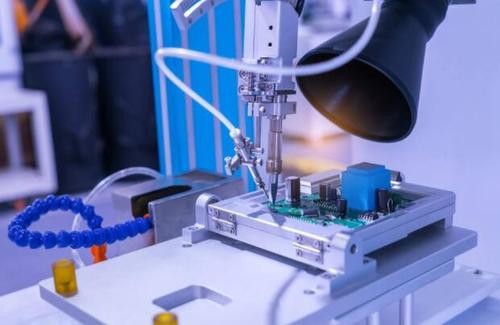
Het machine vision systeem bestaat uit de volgende onderdelen:
1. Camera: zwart-wit slimme camera, lijnscan slimme camera, kleuren slimme camera, CMOS slimme camera, codelezer, etc.
2. Bordkaart: zwart-witbeeldacquisitiekaart, beeldcompressie/decompressiekaart, kleuracquisitiekaart, 1394-interfacekaart, beeldverwerkingskaart, enz.
3. Softwarepakket: beeldverwerkingssoftware, machine vision-toolsoftware;
4. Industriële CAMERA: cmos-camera, ccd-kleurencamera, area array-camera, camera-link-camera, lijnscancamera, infraroodcamera, hogesnelheidscamera, 1394-interfacecamera;
5. Industriële lens: cameralens, vergrootglas, lens met hoge resolutie, beeldscanlens, concentratielens, telescoop, cameralens
6. Lichtbron: led-lichtbron, xenonverlichtingssysteem, UV-verlichtingssysteem, infraroodlichtbron, optische vezelverlichtingssysteem, fluorescerend verlichtingssysteem;
7. Hulpproducten: kalibratieblok, rooster, ring, bedrading en connector, voeding, bodemplaat;
8. Beeldverwerkingssysteem: optisch karakter, herkenningssysteem, automatiserings-/roboticatechnologie, infraroodbeeldsysteem;
9. Optisch systeem: microscoop, laserscanner, elektronische video-endoscoop, industriële endoscoop;
Werkproces van machine vision-systeem:
1. De positioneringsdetector voor het werkstuk detecteert dat het object dicht bij het midden van het gezichtsveld van het camerasysteem is bewogen en stuurt een triggerpuls naar het beeldacquisitiegedeelte.
2. Het beeldacquisitiegedeelte stuurt de startpuls naar respectievelijk de camera en het verlichtingssysteem volgens de vooraf ingestelde procedure en vertraging.
3, stopt de camera de huidige scan en start een nieuwe framescan, of de camera bevindt zich in een wachttoestand voordat de startpuls arriveert en start een framescan nadat de startpuls arriveert.
4. Open het belichtingsmechanisme voordat de camera een nieuw frame scant en de belichtingstijd kan van tevoren worden ingesteld.
5. Een andere startpuls schakelt de lichtverlichting in en de openingstijd van het licht moet overeenkomen met de belichtingstijd van de camera.
6, na de belichting van de camera, wordt het scannen en uitvoeren van een beeldframe officieel gestart.
7 ontvangt het beeldacquisitiegedeelte het analoge videosignaal via A/D om het te digitaliseren, of ontvangt direct de digitale videogegevens nadat de camera is gedigitaliseerd.
8. Het beeldverwervingsgedeelte slaat het digitale beeld op in het geheugen van de processor of computer.
9. De processor verwerkt, analyseert en herkent het beeld om de meetresultaten of logische stuurwaarden te verkrijgen.
10. Verwerk de resultaten om de actie van de pijpleiding te regelen, positionering uit te voeren, de fout van de beweging te corrigeren, enz.