


Bij het ontwerpen van een automatiseringsproject waarbij bewegende objecten of een soort repetitieve bewegingsfunctie betrokken zijn, zal het project profiteren van de opname van robots. Het kiezen van het juiste type robot verlaagt de ontwerpkosten en verhoogt het slagingspercentage. Eenvoudige toepassingen gebruiken alleen een reeks herhaalde geprogrammeerde bewegingen, maar door een machinevisiesysteem toe te voegen of een reeks velddetectieapparaten toe te voegen die zijn aangesloten op het robotbesturingssysteem, kan de robot adaptieve beweging bereiken, waardoor de daadwerkelijke beweging van de robot kan veranderen. robot.
Robotverkopers kunnen gebruikers helpen bij het selecteren van systemen met positioneringsmogelijkheden. Er zijn veel video's op internet die robotsystemen in verschillende bewegingen laten zien, dus houd er rekening mee dat bij het bekijken van deze video's, als ze van de fabrikant zijn, de robot in de video meestal aan de limiet van zijn prestaties werkt. Maar in de praktijk is het niet mogelijk dat de robot continu draait wanneer zijn prestaties op zijn limiet zijn.
Veel robotfabrikanten bieden modellerings- en simulatiesoftware aan om klanten te helpen bij het kiezen van de robot die het beste aan hun behoeften voldoet. "LOSTPED" helpt bij het definiëren van de informatie die nodig is om robotparameters te ontwikkelen, belasting, trend, snelheid, werking, nauwkeurigheid, omgeving en missiecyclus zijn de gegevenspunten die nodig zijn om een robotsysteem of een andere motion control-toepassing goed te plannen en te ontwerpen.
Er zijn verschillende algemene robottypes die door de klant kunnen worden geselecteerd. Elke robot heeft een aantal extra functies om de toepassing aan te passen aan de wensen van de klant.
Robot met meerdere gewrichten
Wanneer de meeste mensen aan industriële robots denken, stellen ze zich een soort robot met meerdere geledingen voor. Dit type robot verschijnt vaak in tv-commercials en branchegerelateerde video's. Er is geen strikte definitie van een multi-gelede robot, die wordt beschreven als een vaste basis met 4 tot 6 assen van gewrichten. Er zijn zelfs gelede robots met slechts 2 assen en maar liefst 10 assen. Daarnaast kan de Robotarm End Tool (EOAT) meer bewegingsmogelijkheden bieden. Een standaardkenmerk van multi-joint robots is hun vermogen om in een 3D-ruimte of werkruimte te werken. De grootste werkruimte van een robot met meerdere gewrichten is vergelijkbaar met een bol en definieert gewoonlijk punten in de ruimte met behulp van een polair coördinatensysteem.
De multi-joint robot wordt veel gebruikt vanwege zijn grote werkbereik, hij kan het eindgereedschap van de robotarm op een bijna oneindig aantal vlakken onder bijna elke hoek plaatsen. Bij lassen is een robot met meerdere verbindingen die een van beide lastechnieken gebruikt bijvoorbeeld meer continu en herhaalbaar dan een mens. Wanneer het werkstuk zich in een vaste positie bevindt, kan het lasmondstuk precies de optimale afstand, hoek en snelheid bepalen. Zelfs als het werkstuk niet loodrecht op de robotbasis staat, kan de robot de 3D-laser en machinevisie gebruiken voor nauwkeurige en herhaalbare inspectie. Andere toepassingen van multi-gelede robots zijn schilderen, boren, tappen, snijden, pick-and-place, materiaalbehandeling, verpakking en montage.
Van de soorten robots die in dit document worden besproken, zijn robots met meerdere gewrichten hoger geprijsd. Het programmeren van eenvoudige bewegingen van een robot met meerdere gewrichten kan meestal worden bereikt door punten en acties rechtstreeks aan te leren, en complexe positionering vereist het schrijven van code voor de controller. Veldwerkers kunnen de positie van de robot wijzigen of verfijnen.
SCARA-robot
De Selective Compliance Assembly Robotic Arm Robot (SCARA) heeft een stevige basis in een vaste positie, de robotarm is gefixeerd op de z-as en roteert in de xy-as. Er is een extra xy-asverbinding in het midden van de robotarm, een lineaire actuator aan het uiteinde van de arm zorgt ervoor dat de Z-as 90 graden ten opzichte van het basisvlak beweegt, en de lineaire actuator heeft een extra θ-as. De scara-robot heeft dus in totaal vier assen. In veel opzichten bootst de SCARA-robot de beweging van een menselijke arm na, en de grootste werkruimte van de robot komt overeen met een deel van een cilinder.
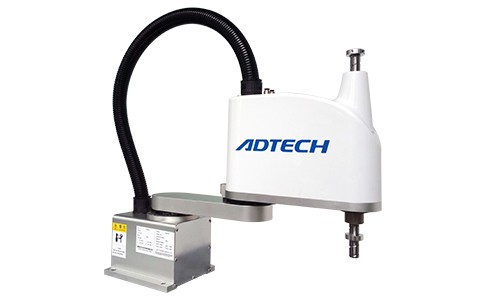
In bedrijf kan de SCARA-robotarm op hoge snelheid werken terwijl de positionering met hoge precisie behouden blijft. Als de bedieningsvlakken allemaal evenwijdig aan elkaar zijn, kan materiaalbehandeling en productassemblage vaak worden gedaan met behulp van de SCARA-robotarm. Het gebruik van een verplaatsingslaser aan het uiteinde van het gereedschap maakt snelle kubische coördinatenmeetinstrumenten (CMM)-functies op de assemblagelijn mogelijk. De SCARA-robot uitgerust met een machine vision-systeem kan nauwkeurige contactloze inspectie uitvoeren. De installatie van lasers, plasmasnijders en routers aan het gereedschapsuiteinde van de robotarm maakt nauwkeurig etsen, snijden en frezen mogelijk.
Het gewicht van het object dat de SCARA-robot draagt, veroorzaakt radiale belastingen op de draaiende gewrichten, dus de lagers moeten sterk genoeg zijn om volledig te functioneren gedurende de verwachte levensduur van de robot. Het momentum van de SCARA-robotbelasting mag niet zo hoog zijn dat de motoren vertragen en de arm stopt met bewegen.
Rechthoekige coördinatenrobot
Cartesiaanse robots kunnen vaak zwaardere lasten aan dan multi-joint robots of SCARA-robots tegen lagere kosten. De robot met rechthoekige coördinaten gebruikt de framestructuur om het laadgewicht te delen (FIG. 3). De Cartesiaanse robot beweegt lineair in de x-, y- en z-assen en is ook beperkt om te bewegen binnen een frame dat honderden of duizenden meters lang kan zijn. Het frame kan een standaard of semi-standaard lineaire slede en kogelomloopspindel zijn, een dergelijke architectuur stelt de robot van het rechthoekige coördinatentype in staat om indien nodig van doel te veranderen. De werkruimte van de robot van het Cartesiaanse coördinatentype is vergelijkbaar met een rechthoek en gebruikt een Cartesiaans coördinatensysteem voor positionering.
Rechthoekige coördinatenrobots worden vaak gebruikt om producten te picken en te plaatsen, maar ook om kitten aan te brengen, routers, lasers en plasmasnijmachines aan te sturen of elke beweging die geschikt is voor de robotwerkruimte.
Delta-robot
De Delta-robot heeft drie parallelle sets armen en roterende of lineaire actuatoren. Wanneer er een kracht op de actuator wordt uitgeoefend, beweegt de eindeffector in de x-, y- en z-assen, maar roteert hij niet. De Delta-robot is ontworpen voor het oppakken en plaatsen met lichte lasten, maar andere toepassingen zijn onder meer 3D-printen, operaties en assemblagewerkzaamheden. Delta-robots gebruiken lichtgewicht armen die zeer weinig traagheid hebben en zeer snel bewegen. In tegenstelling tot de manipulator kan de Delta-robot binnen zijn werkruimte een cirkelvormige beweging van 360-graden maken.